ENDÜSTRİYEL OTOMASYON & YAZILIM MÜHENDİSLİĞİ
Makinelere Zeka.
Üretime Hareket.
Endüstriyel otomasyon ve yazılım çözümleri.

KONTROL. HAREKET. BÜTÜNLÜK.
ÇÖZÜMLER
Her sistemin
bir çözümü var.
İhtiyacınız olan noktadan başlar,
sistemin tamamını düşünürüz.

01

02
Elektrik & Pano
Elektrik pano, makine devreye alma, arıza tespiti ve bakım desteği.
PANO · DEVREYE ALMA · BAKIM

03
04
05
Motion Control
Servo eksenleri için konumlama ve senkron hareket kontrolü.
SERVO · AXIS CONTROL · SYNC
06
Endüstriyel Entegrasyon
Makine, üretim hattı ve yazılım arasında güvenilir veri akışı.
EtherCAT · OPC UA · INDUSTRIAL NETWORKS
07
ÇETİN / ENGINEERING EXPERIENCE
İçinden başlayarak.
Hassasiyetin Arkasındaki Mühendislik.
Her hareket, doğru tasarlanmış bir kontrol sistemiyle başlar. Servo motoru farklı açılardan inceleyin.
Makinenin İçinde.
Gövde, stator, rotor ve enkoder aynı eksen etrafında birlikte çalışır. Bir bileşen seçerek görevini keşfedin.
Kontrollü Hareket.
Motoru birleştirin, hareketi başlatın ve görsel hızı değiştirin. Hız yüzdesi yalnızca bu demonstrasyonun oynatma hızıdır.
Akıllı Kontrol.
PLC hareket komutunu üretir; EtherCAT veriyi taşır. Servo sürücü motor gücünü yönetir, enkoder geri bildirimi kontrol döngüsüne döner.
Üretimde Karşılığı.
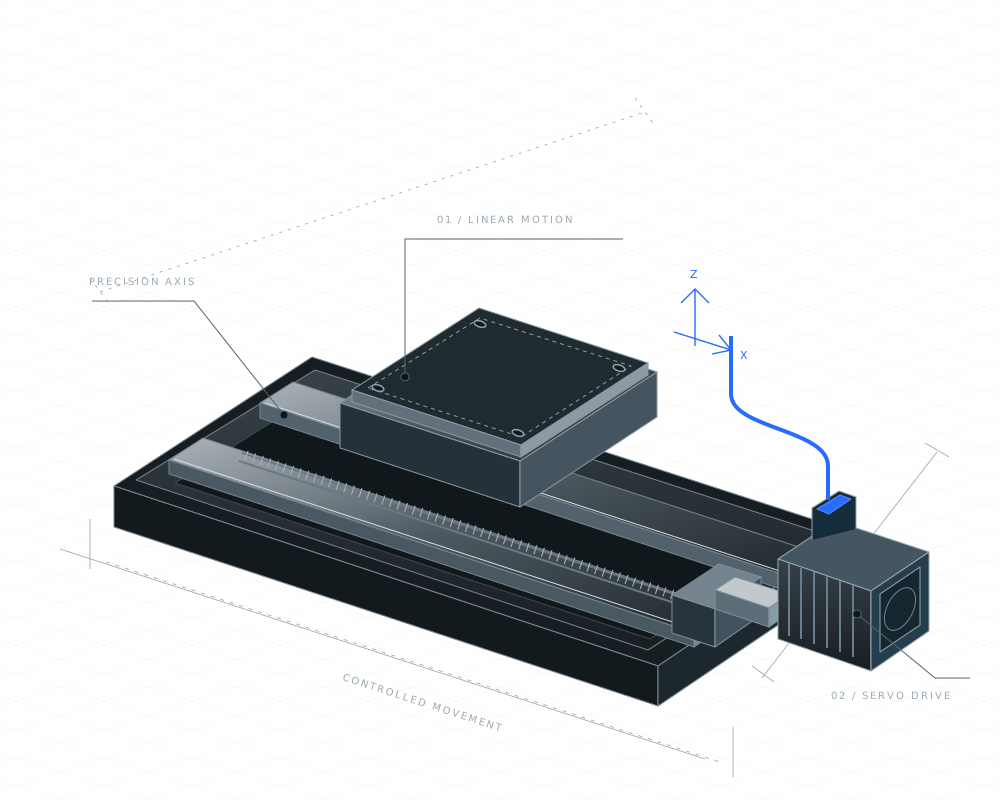
Dönme hareketi, basitleştirilmiş bir lineer eksende konumlamaya dönüşür. Kontrol, mekanik ve yazılım tek bir sistem olarak ele alınır.
Teknik ayrıntıları keşfedin
Gövde
Gövde ve ön flanş, motorun mekanik bütünlüğünü ve montaj yüzeyini oluşturur. Isının çevreye aktarılmasına da yardımcı olur.
Kontrolün tamamı.
- PLCHareket komutu
- Komut verisi
- EtherCATHaberleşme
- Çevrimsel veri
- Servo DriveAkım / tork kontrolü
- Motor gücü
- Servo MotorMekanik hareket
EnkoderKonum geri bildirimiServo Drive
Sürücü akım / tork döngülerini kapatır. Hız ve konum döngülerinin yeri seçilen kontrol mimarisine bağlıdır; geri bildirim EtherCAT üzerinden PLC ile de paylaşılabilir.
Bileşen açıklamalarını okuyun
- Gövde
- Gövde ve ön flanş, motorun mekanik bütünlüğünü ve montaj yüzeyini oluşturur. Isının çevreye aktarılmasına da yardımcı olur.
- Motor mili
- Rotorla birlikte dönen mil, üretilen torku kaplin veya mekanik aktarım üzerinden makineye iletir.
- Rulmanlar
- Ön ve arka rulmanlar, mili gövde içinde taşır ve rotorun hava aralığında hizalı kalmasını sağlar.
- Rotor
- Bu açıklayıcı modeldeki kalıcı mıknatıslı rotor, statorun döner manyetik alanıyla etkileşerek tork üretir.
- Stator
- Sabit statorun sac paketi ve üç fazlı sargıları, sürücünün kontrollü akımlarıyla döner manyetik alan oluşturur.
- Enkoder
- Enkoder, milin konumuna ilişkin geri bildirim sağlar. Sürücü bu bilgiyi komütasyon ve yapılandırılmış hareket kontrol döngülerinde kullanır.
Çetin Teknoloji için hazırlanmış özgün, açıklayıcı model. Bir ürünün gerçek CAD modeli değildir; gerçek servo dinamiğini hesaplamaz ve hiçbir makineye bağlı değildir.
PLC, sürücü ve HMI: kontrol mimarisini keşfedin
Kontrolün merkezi.
PLC, girişleri ve makine durumlarını değerlendirir; yazılım mantığına göre çıkışları ve hareket komutlarını yönetir.
Bir bileşen seçerek sinyalin yolunu keşfedin. Bu görselleştirme eğitici bir modeldir; gerçek bir makineye bağlı değildir.
MÜHENDİSLİK YAKLAŞIMI
İhtiyacı anlarız.
Sistemi birlikte geliştiririz.
Mekanik, elektrik ve yazılımı birlikte ele alırız.
PLC kontrolünden devreye almaya, SCADA’dan özel yazılıma uzanan anlaşılır ve bakımı yapılabilir sistemler geliştiririz.
Mühendislik Tasarımı
İhtiyacı sisteme dönüştürmek.
PLC Kontrol
Makinenin karar mekanizması.
Motion Control
Doğru anda, doğru konumda.
Makine Hareketi
Kodun fiziksel karşılığı.
Üretim Verisi
Sahadan anlamlı bilgiye.
Sürecimizi ve teknolojileri inceleyin
01
Mühendislik Tasarımı
İhtiyacı sisteme dönüştürmek.
Mekanik, elektrik ve yazılım gereksinimlerini birlikte tanımlarız.
02
PLC Kontrol
Makinenin karar mekanizması.
Sıralama, durum yönetimi ve arıza senaryolarını okunabilir, sürdürülebilir kontrol yazılımına dönüştürüyoruz.
03
Motion Control
Doğru anda, doğru konumda.
Servo eksenlerini, hız profillerini ve senkronizasyonu mekanik sürecin ihtiyaçlarıyla birlikte tasarlıyoruz.
04
Makine Hareketi
Kodun fiziksel karşılığı.
Kontrol komutlarını sahada doğruluyor; devreye alma ve hata ayıklamayı sistemin bütünü üzerinden yürütüyoruz.
05
Üretim Verisi
Sahadan anlamlı bilgiye.
Makine durumunu ve süreç verilerini operatör ekranları ve üst seviye yazılımlarla erişilebilir hale getiriyoruz.
Teknoloji altyapımız
Beckhoff
PC tabanlı kontrol
TwinCAT
Otomasyon yazılımı
EtherCAT
Endüstriyel haberleşme
PLC
Deterministik kontrol
SCADA
İzleme ve denetim
Software
Modern yazılım mühendisliği
Teknoloji isimleri çalışma alanlarımızı tanımlar; resmi partnerlik veya sertifikasyon beyanı değildir.
İLETİŞİM
Birlikte geliştirelim.
İhtiyacınızı paylaşın; projenizin kapsamını birlikte belirleyelim.
Zafer Çetin
Endüstriyel otomasyon & yazılım mühendisliği